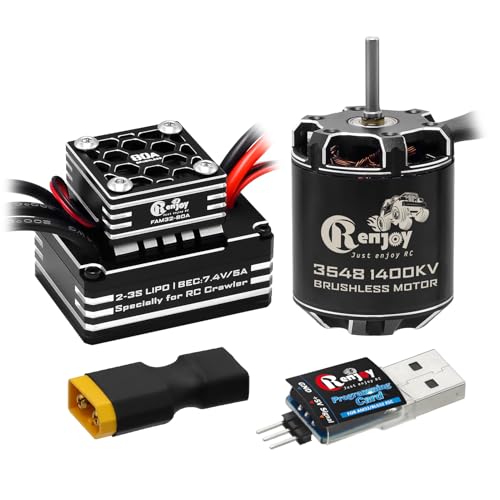



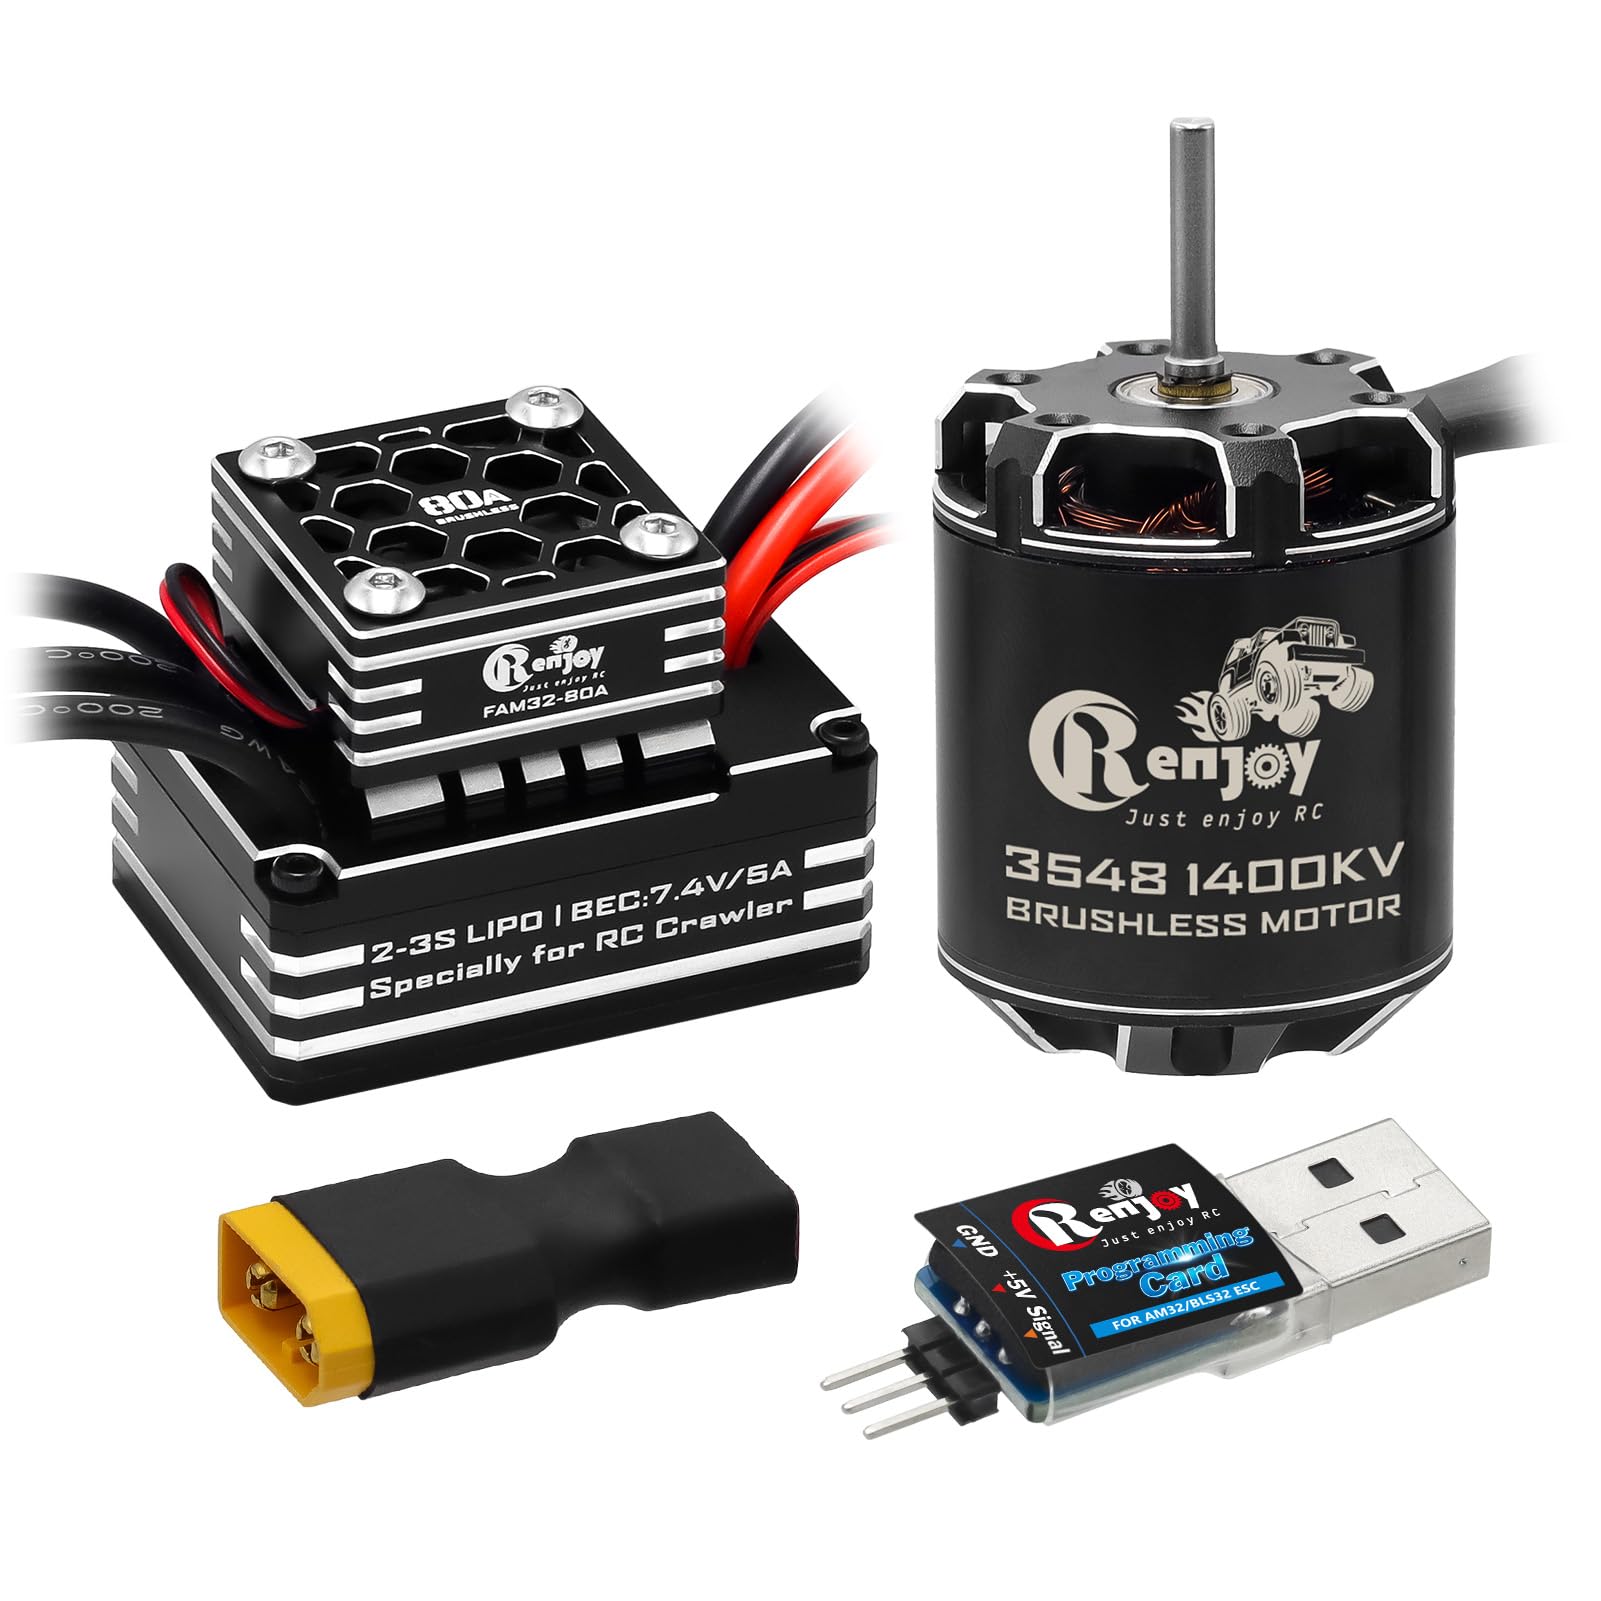
Controlador electrónico AM32 80A con motor síncrono 3548
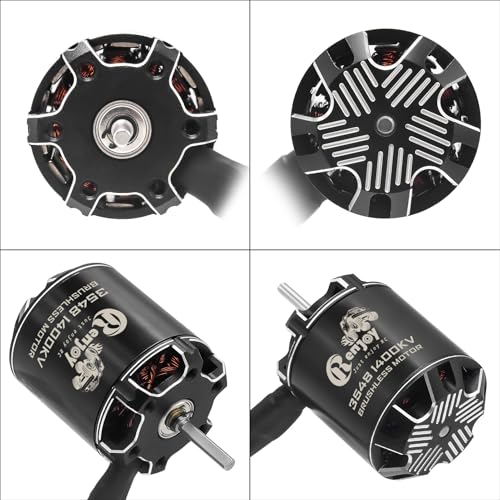
La optimización de un coche crawler de radiocontrol requiere una sincronización milimétrica entre la frecuencia del variador y la rotación del imán externo. Este sistema combina un motor outrunner de mil cuatrocientos KV con un variador de ochenta amperios gestionado por el firmware AM32, un estándar contemporáneo en el modelismo de precisión por su capacidad para mitigar el sobrecalentamiento bajo carga constante.
Ventajas del firmware AM32 en rutas reviradas
A diferencia de los controladores tradicionales, la arquitectura AM32 permite definir curvas de aceleración personalizadas. Esto se traduce en una erradicación total del efecto de arranque brusco o cogging, un fenómeno crítico cuando las ruedas intentan superar obstáculos verticales de piedra o tierra suelta.
Detalles de la interfaz de programación
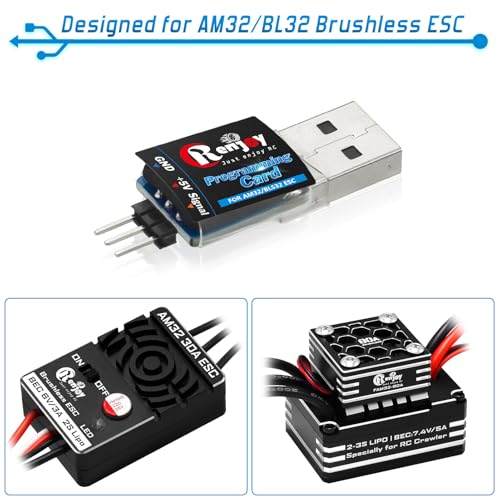
El linker USB suministrado actúa como puente de comunicación directa. Mediante el software compatible, el usuario puede actualizar el firmware, modificar el freno de mano electrónico (drag brake) y ajustar el avance del motor para optimizar el consumo de la batería li-po instalada.
Dimensiones y compatibilidad de montaje
El motor presenta un diámetro exterior que respeta los anclajes universales para transmisiones de crawler habituales. Su eje de salida de acero templado resiste las fuerzas de torsión originadas al bloquearse las ruedas de goma blanda en grietas del terreno.