Aprende robótica con precisión milimétrica
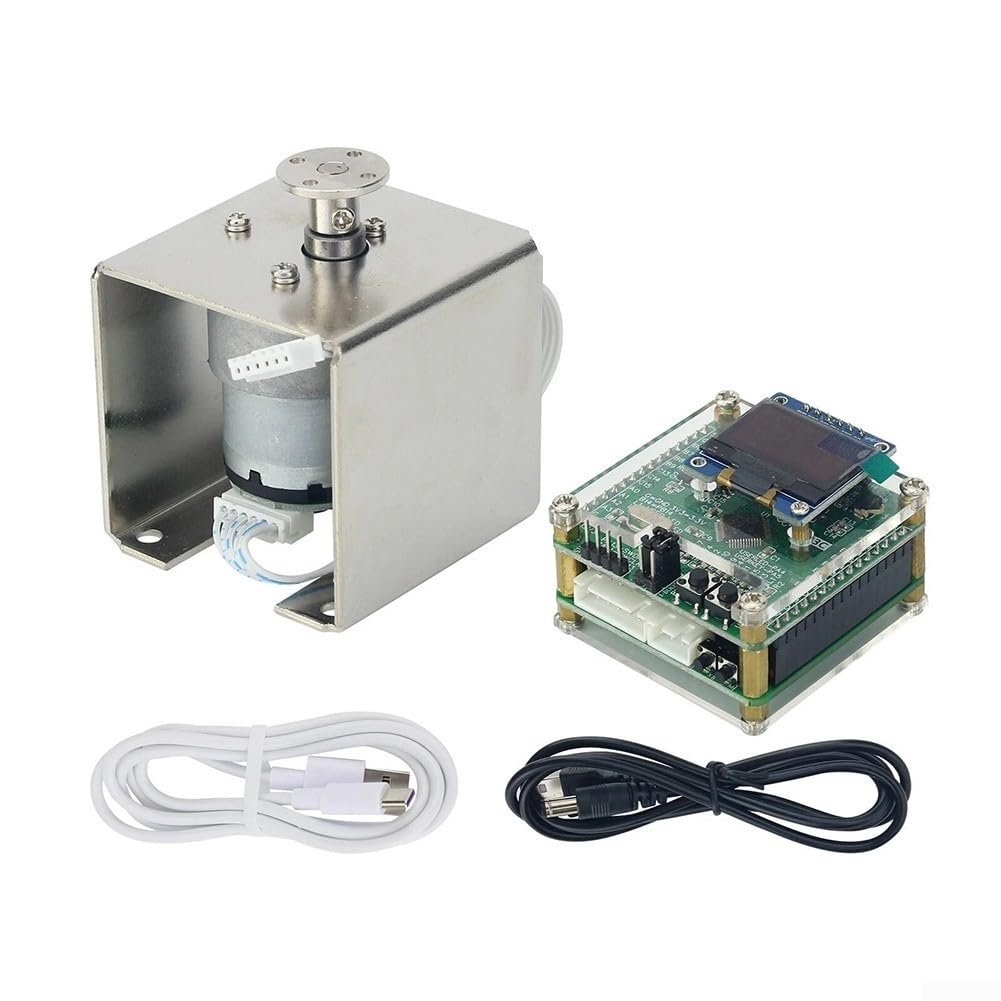
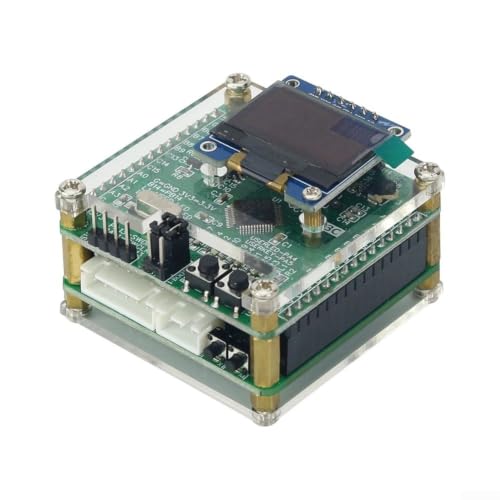
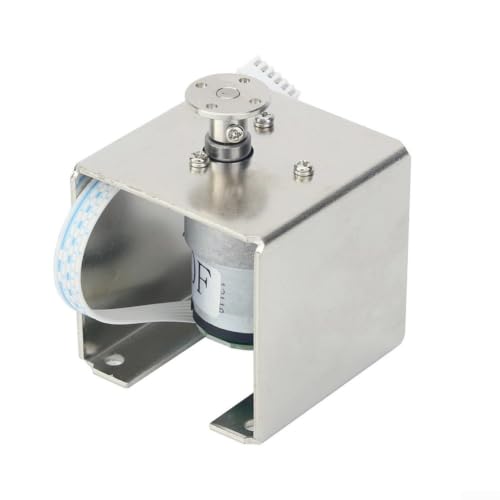
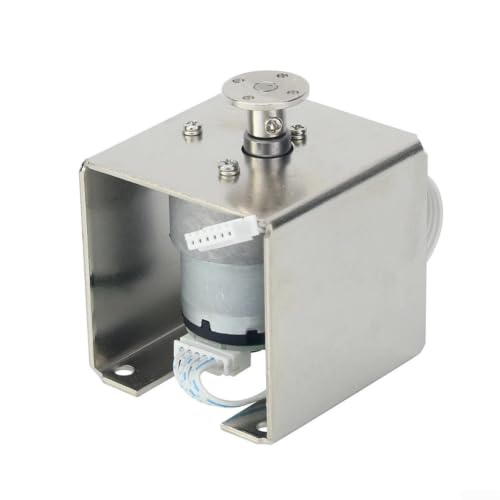
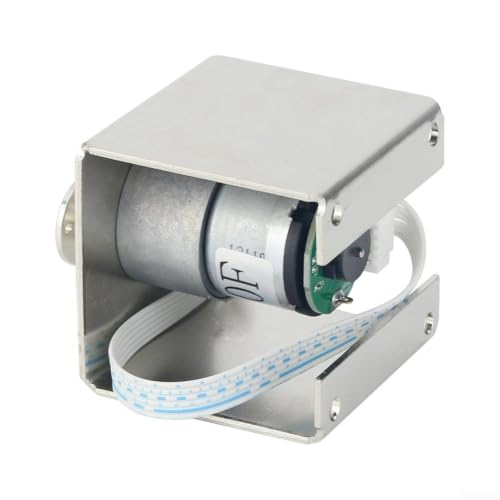
El núcleo de cualquier proyecto de automatización exitoso radica en el control absoluto del movimiento. Este kit controlador PID para motor CC está diseñado específicamente para cerrar la brecha entre la teoría académica y la práctica de ingeniería. Al integrar un codificador de alta resolución, el sistema detecta variaciones mínimas de posición, permitiendo que tus algoritmos realicen correcciones en tiempo real para mantener trayectorias perfectas.
Control de bucle cerrado para proyectos exigentes
Olvídate de las desviaciones causadas por la fricción o los cambios de carga en tus mecanismos de robótica móvil. El firmware de control PID ajusta dinámicamente la potencia del motor de 12V, asegurando un posicionamiento exacto incluso bajo condiciones de torque variable. Es la herramienta ideal para estudiantes que implementan bucles de retroalimentación por primera vez.
- Monitoreo constante: El codificador de posición traduce el giro del eje en datos digitales limpios.
- Fuerza constante: Su motor de alto par responde de inmediato ante incrementos de resistencia.
- Estructura didáctica: Arquitectura de hardware abierta y compatible con plataformas educativas.
| Componente | Parámetro Técnico | Valor Nominal |
|---|---|---|
| Motor | Voltaje de operación | 12V CC |
| Codificador | Resolución por giro | Fase dual incremental |
| Algoritmo | Estrategia de control | PID ajustable |